Autonomous harvesting
収穫の手を、増やします。
農業の収穫工程に、ヒューマノイドを実装します。人のお手本から学習した動作で、株についた実を掴みます。
16/20
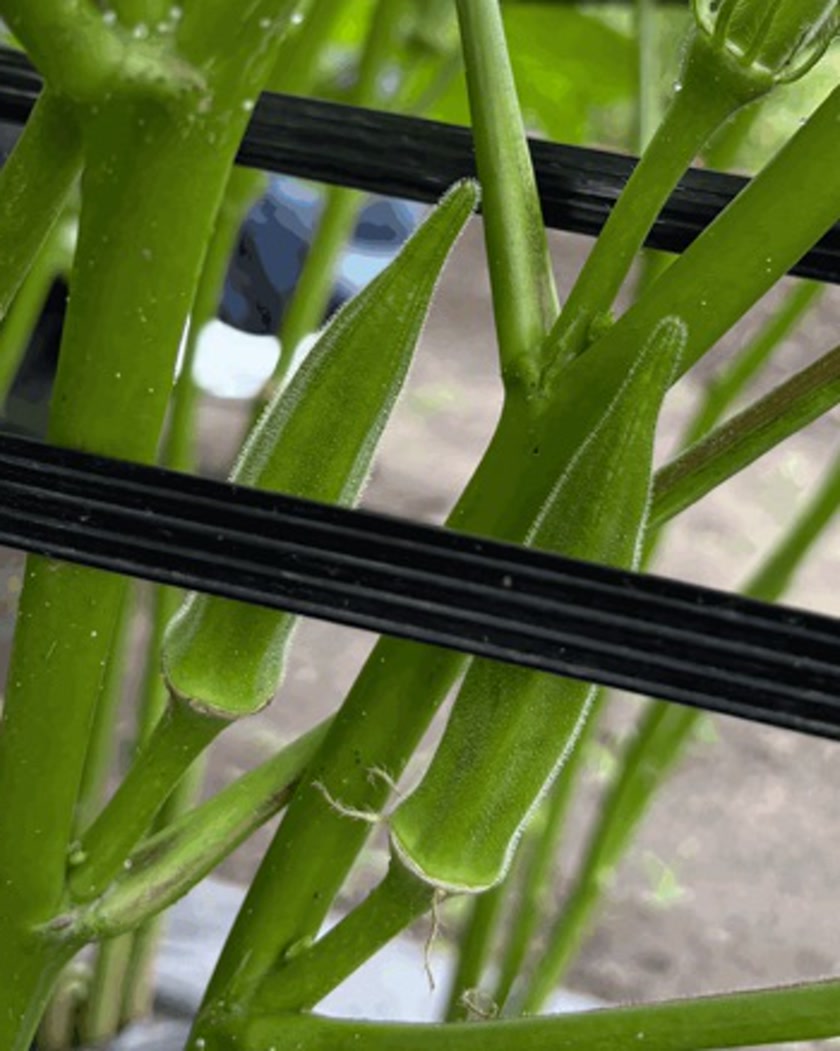
オクラの実の把持。屋内の検証環境。
早期パートナーに登録する
1分で登録できます。
What you get
機体を買う話ではありません。
農業ロボットを納品して終わりにはしません。その農園で動く収穫動作を作り、運用まで一緒に見ます。
Capex
初期投資なし
サービスとして提供します。設備を抱えずに始められます。
People
現場に人を出す
エンジニアが入り、その農園に合わせて調整します。
Fit
その農園の動きで作る
いまの収穫動作を記録し、それを覚えさせて作ります。
How it is built
人の動きから、覚えさせます。
01 / 記録
現場でお手本を記録
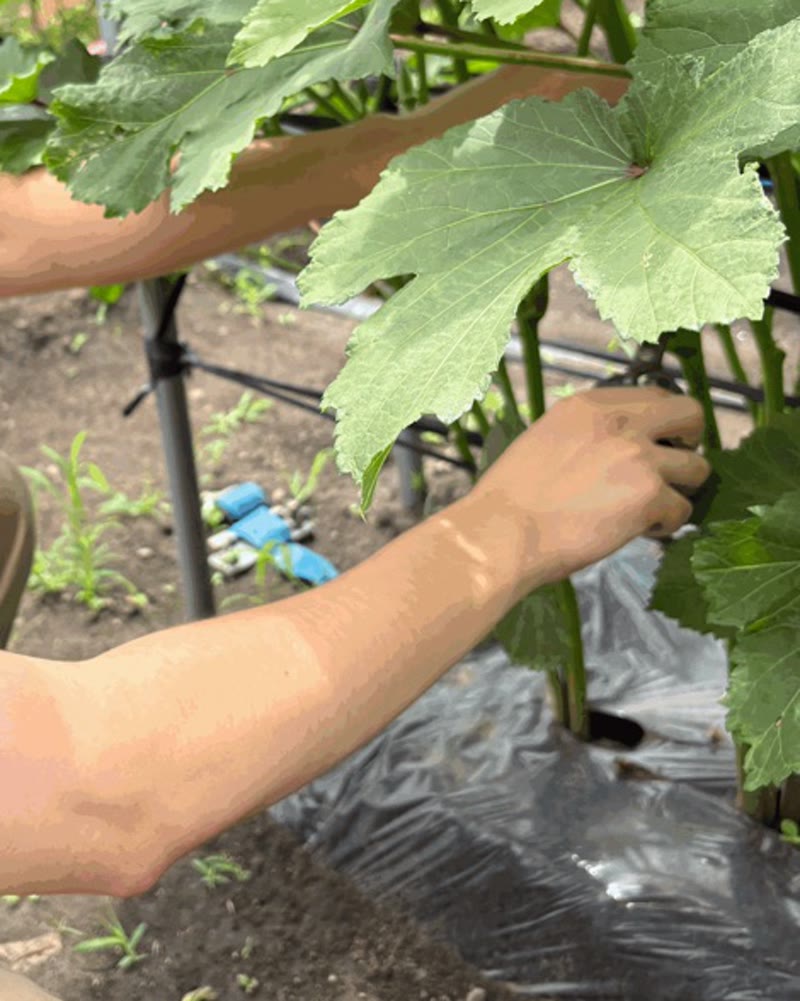
ハンドヘルドのグリッパで、収穫の動きを記録します。ロボットを持ち込む前にできます。
02 / 学習
模倣学習で動作を獲得
記録したお手本から、模倣学習(ACT)で動作スキルを学習させます。
03 / 現場調整
現場で合わせ込む
掴み方・高さ・速度を、エンジニアが現場で詰めます。
Crops
オクラの次を、一緒に決めてください。
- オクラ
- 実証中。株についた実を掴むところまで。
- ハウストマト
- 環境が安定していて、通年で作業がある。
- きゅうり
- 毎日・複数回の収穫で、人が張り付く。
- そら豆・スナップエンドウ
- 繁忙期が短く、一気に人手が要る。
- みょうが
- 低い位置の屈み作業が長く続く。
- 選果・パッケージング
- 屋内で条件が揃い、通年で工程がある。
Where we are
実装の現在地
動いていること
- 株についた実に手を伸ばす
- 実を掴む(屋内・20回中16回)
- 掴んだまま手を戻す
- 手首のカメラだけで位置を取る
これから
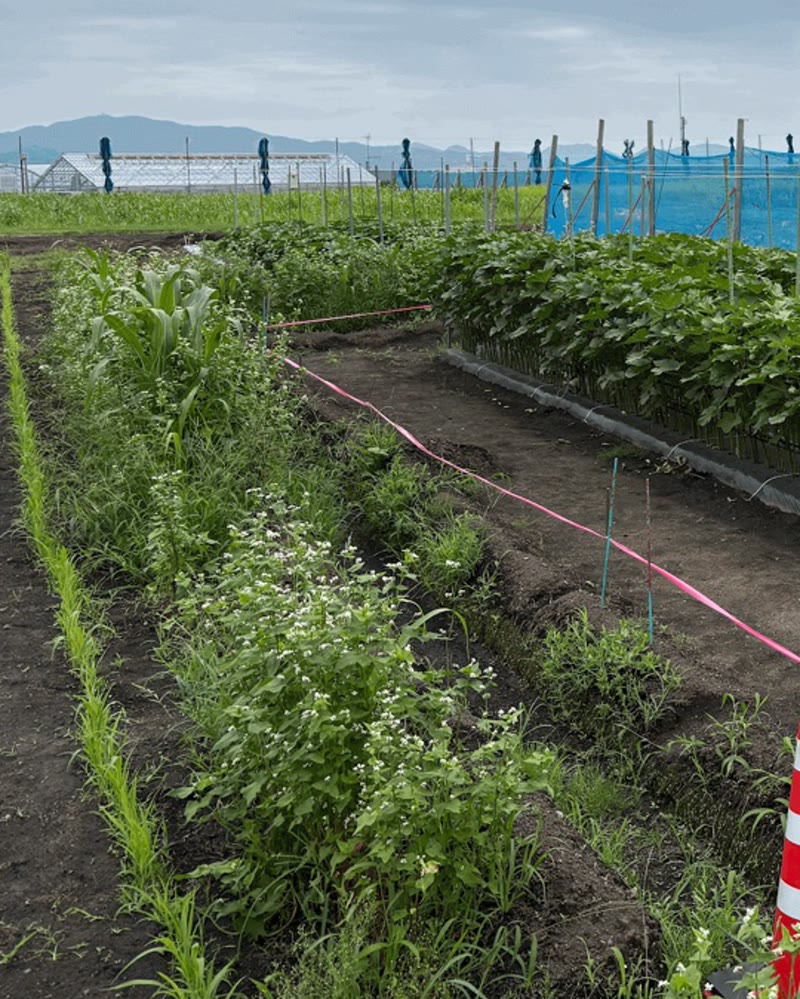
- 圃場での連続収穫
- 株ごとのばらつきへの対応
- 屋外の光や天候への耐性
- 収穫適期の判断
16/20 は、株を固定した屋内環境で測った数字です。圃場での成功率はまだ測れていません。
Register
早期パートナーを募集しています。
進捗と、実証の枠が空いたタイミングをお送りします。いま導入を決める必要はありません。
ご記入いただいた情報は本件のご連絡にのみ利用し、第三者には提供しません。