01
農作物の自律収穫
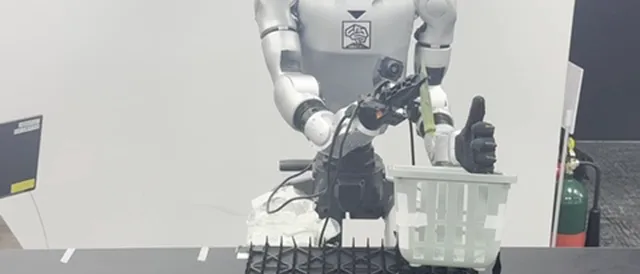
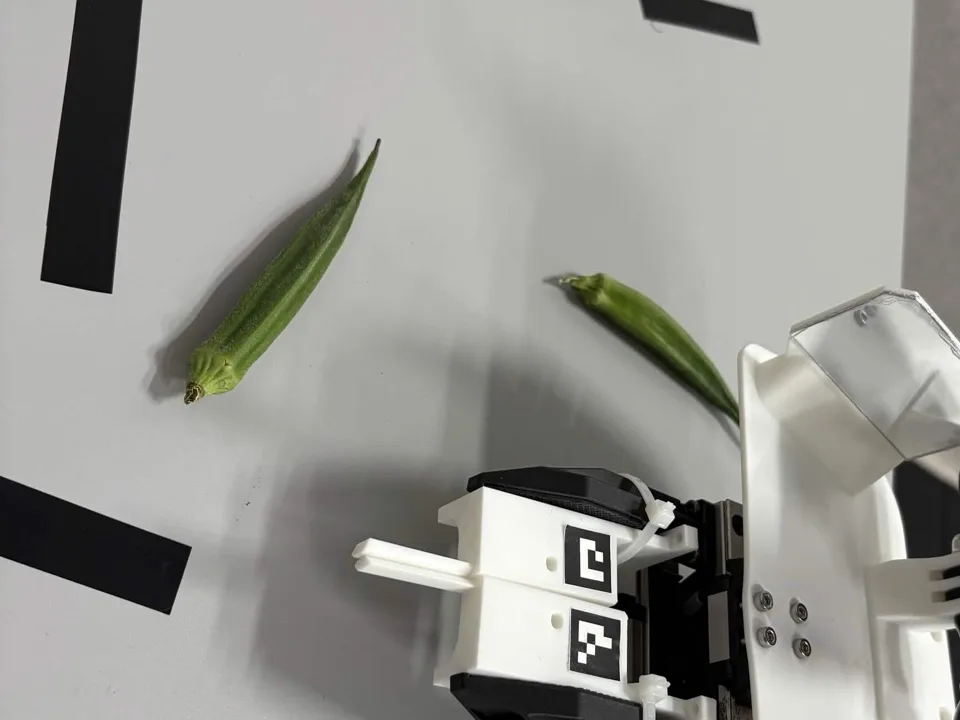
鹿児島の農園で、ヒューマノイドがオクラを自律で把持・収穫。動作スキルは人のデモンストレーションから模倣学習(ACT)で獲得したもので、テレオペレーションではなくロボット自身が動いています。
- 模倣学習(ACT)
- 人のお手本から動作スキルを学習。
- 実際の圃場
- ラボではなく、実際の農園で実装。
- 自律動作
- テレオペなしで把持・収穫。
ROBOTS FOR HEAVY WORK
Orbohは、労働負荷の高い現場の仕事をロボットで助ける会社です。いま最も力を入れているのは、産業廃棄物の選別です。建設や農業の現場でも、エンジニアが現場に入り込んでロボットを実装してきました。
SERVICE — HUMANOID FIELD TRIAL
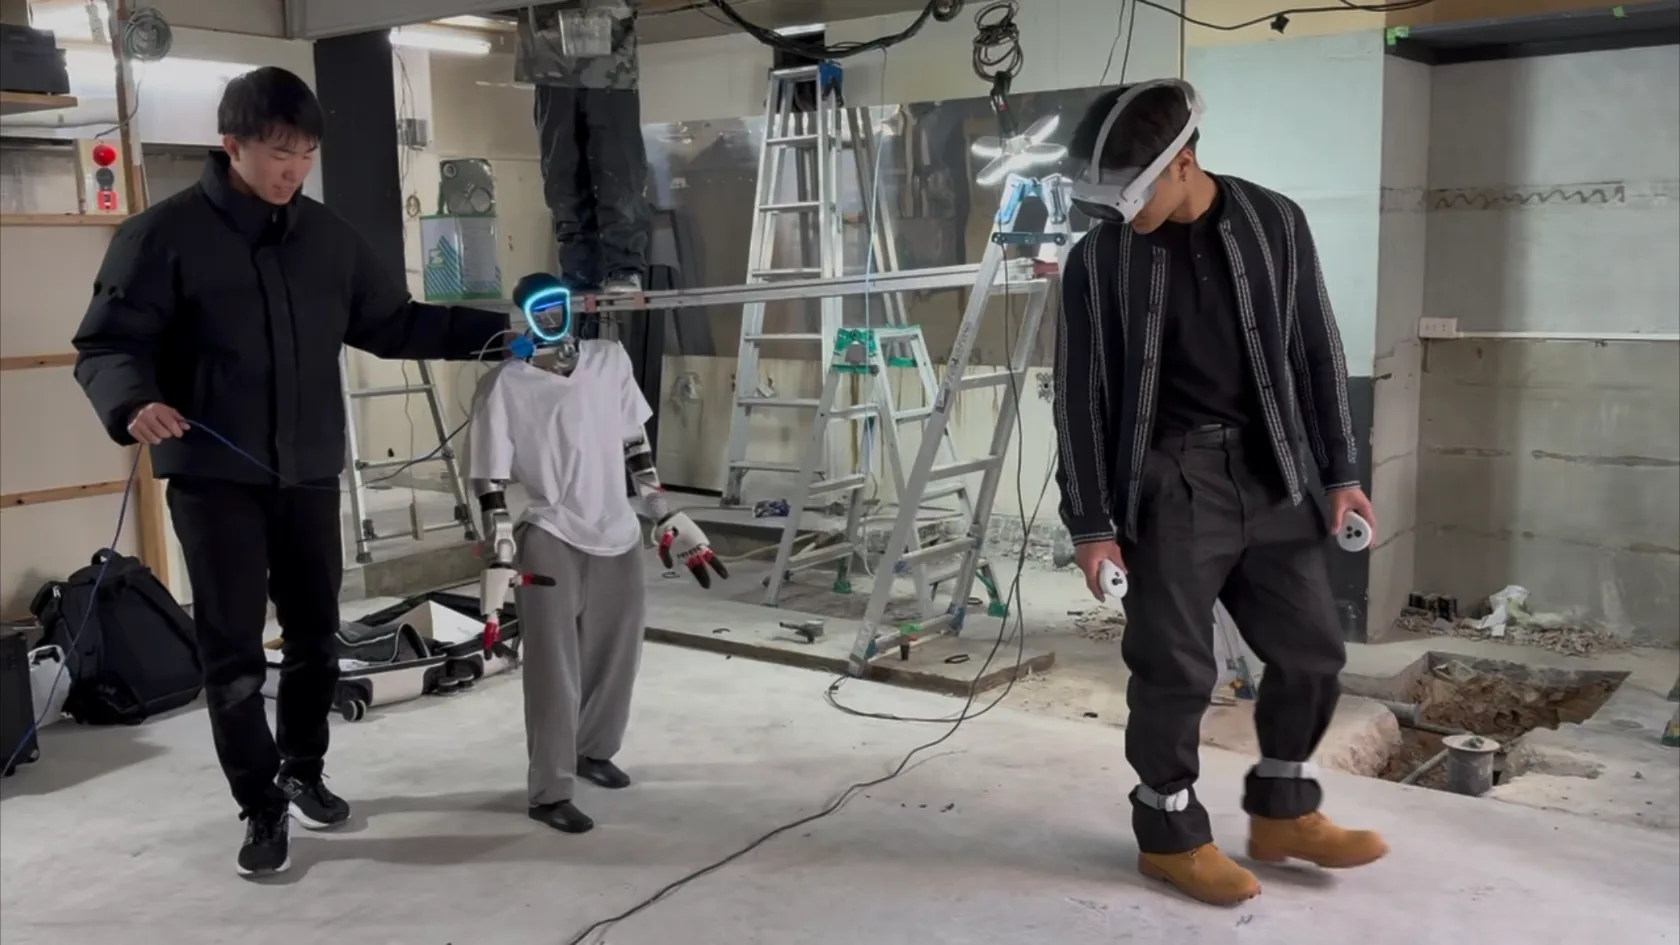
ヒューマノイドをあなたの現場に持ち込み、実際の作業を全身テレオペで動かします。導入を決める前に、その現場でロボットに何ができるかを確かめられます。
DEMO VIDEO
01
建設現場
02
実証圃場
03
社内検証
THE PROBLEM — HEAVY WORK
担い手は年々減っています。それでも、仕事の量は減りません。
労働災害の度数率(2025年)
7.65
廃棄物処理業
2.01
全産業
出典: 全国産業資源循環連合会(2025年、厚生労働省「労働災害動向調査」より)
OUR FOCUS — INDUSTRIAL WASTE
産業廃棄物の選別は、今も多くを人の手に頼っています。既存の設備はそのままに、人が担っている取り出し・仕分けをロボットが引き受けます。
OTHER FIELDS — CONSTRUCTION AND AGRICULTURE
01
鹿児島の農園で、ヒューマノイドがオクラを自律で把持・収穫。動作スキルは人のデモンストレーションから模倣学習(ACT)で獲得したもので、テレオペレーションではなくロボット自身が動いています。
HOW WE WORK — THE FDE MODEL
FDE(Forward Deployed Engineer)は、エンジニアが顧客の中に入り込んで実装をやり切ることで、複雑なソフトウェアを現実の組織で動かしてきたモデルです。私たちはこのモデルをヒューマノイドに持ち込みます。
01
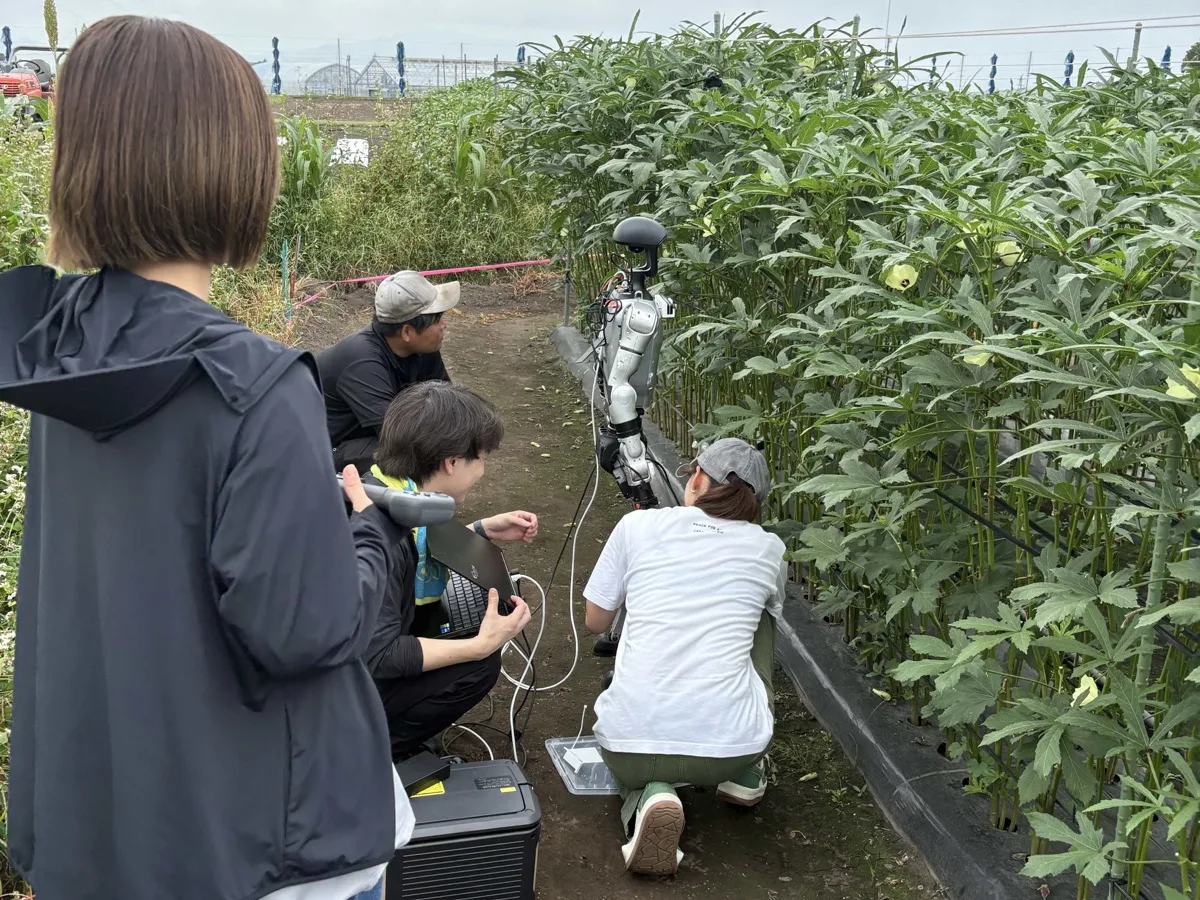
エンジニアがお客様の現場と業務フローの中で働き、タスク・制約・安全要件をその場で把握します。つくる人と話す人が同じだから、ご要望をその場で形にできます。
02
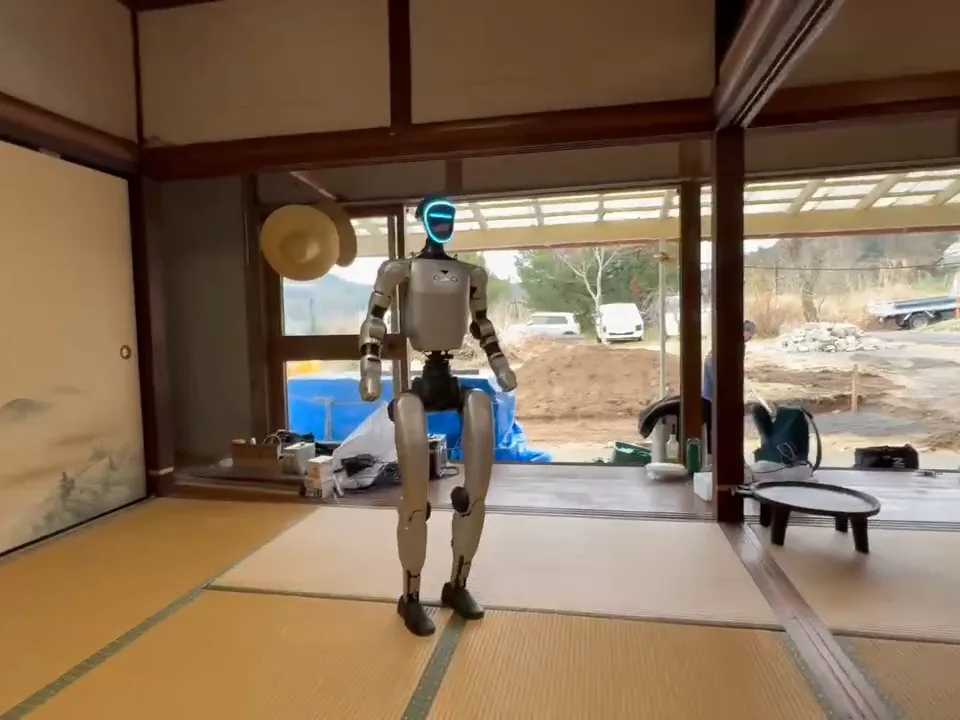
ワークフローを固定し、テレオペレーションでのデータ収集と模倣学習(ACT)で、その現場のそのタスク向けにヒューマノイドを仕上げます。確実に動くまで、現場で反復します。
03
実装から運用・保守までをサービスとして提供します。実装のたびに作業スキル・失敗・導入手順がデータとして蓄積され、次の実装を速く・安くします。
まずはあなたの現場で、全身テレオペによる短い実証から。料金と進め方をまとめています。
現場実証サービスを見るCOMMERCIAL MODEL — ロボット・アズ・ア・サービス
ハードウェア購入不要。メンテナンス不要。設備改修不要。Orbohのロボットは、人間向けに設計された既存環境のまま稼働します。
初期費用ゼロ
実装から運用・保守まで
データが複利で効く
設備改修不要
DEV LOG — 開発の記録
現場でヒューマノイドを動かすまでに、何を試して、何が壊れて、どう直したか。CTO 上田康太が note に書き残している開発の記録です。
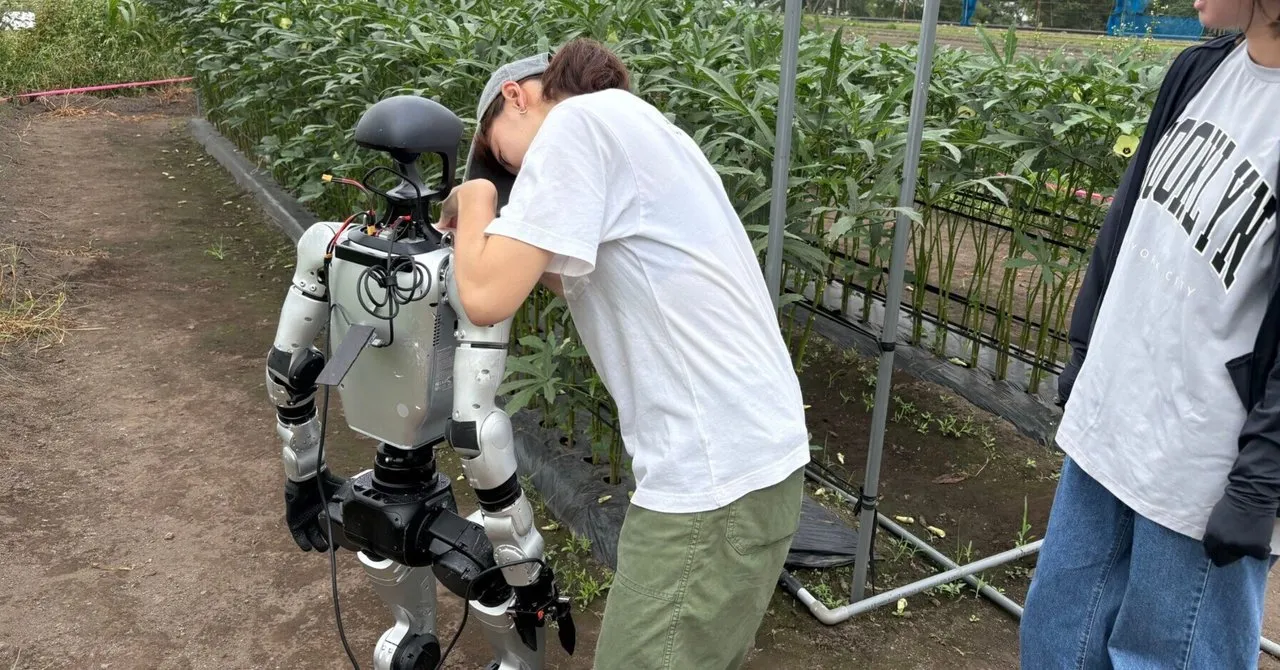
6月から9月まで、トヨタ車体研究所と共同で取り組んだオクラ収穫プロジェクト。屋外の圃場で実機を動かして分かった、フィジカルAIでいまできること・まだできないことを、設計と実装の両面から書いています。
上田 康太
CTO / Orboh, Inc.
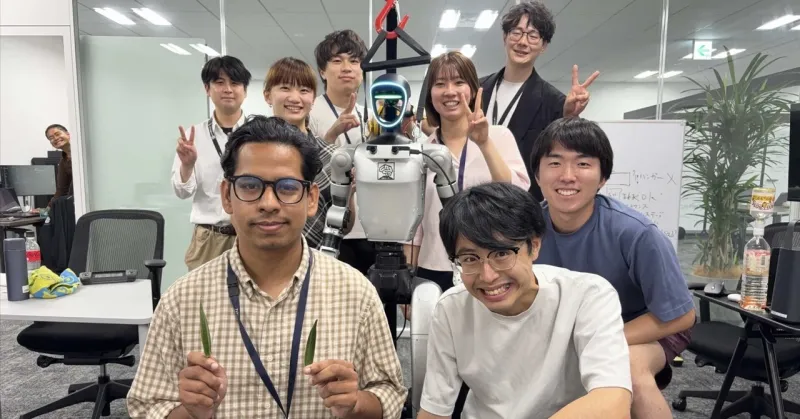
noteをきっかけにプロジェクトへ参加してくれた九州工業大学の学生2名と、2週間ヒューマノイド開発を共にした記録。先行文献のほとんどない「農業×ヒューマノイド」で何を任せ、何が残ったか。
九州工業大学の同級生3名でサンフランシスコに渡り、創業してからのこと。何をやっている会社で、どういう人と九州で挑戦したいのかを書いています。
YouTubeの踊り動画を入力に、Unitree G1 に鹿児島の伝統舞踊「おはら節」を踊らせるまで。動画からモーションを起こし、物理シミュレーションで安定させるまでの全パイプラインを解説しています。
dimOS、VLA(GR00T N1.6)、World Model、WBC。名前だけでは繋がりの見えないヒューマノイドのソフトウェアスタックを、どの層が何を担っているかという視点で整理しました。
NEWS — お知らせ
2026年11月11日から13日まで幕張メッセで開かれる NexTech Week 2026【秋】の共創企画「The Circle」で、11月11日に Humanoid Hack Showcase を主催します。ヒューマノイドハッカソン「Humanoid Hack」シリーズの各回から選ばれた5チームが、ハッカソンで開発した成果をヒューマノイドの実機でデモします。来場者投票によるオーディエンス賞、登壇チームによるパネルディスカッション、ネットワーキングもあわせて行います。主催の RX Japan がプレスリリースで発表しました。
プレスリリースを見るヒューマノイドをあなたの現場で短期間動かし、何ができるかを全身テレオペで確かめる現場実証プランを公開しました。無料の打ち合わせは最大3回、その後の進め方と料金、実証後にお渡しするレポートの中身をまとめています。
プランを見る福岡県北九州市戸畑区、九州工業大学のインキュベーション施設「未来テラス」に北九州オフィスを開設しました。創業メンバー3人の出身校でもある九工大のそばで、ヒューマノイドロボットのハードウェア開発と現場実装を進めます。
フィンランド発祥の国際ハッカソン JUNCTION の九州工業大学版として、2026年9月25日から27日まで九工大戸畑キャンパスで開催された JunctionX Kyutech 2026 に、CTO 上田康太が審査員として参加しました。日本・中国・韓国・マレーシア・インドなどから47人が参加して13チームを編成し、「Hack the Physical World」トラックではヒューマノイドロボット Unitree G1 を使って農作業の支援に取り組みました。
イベントサイト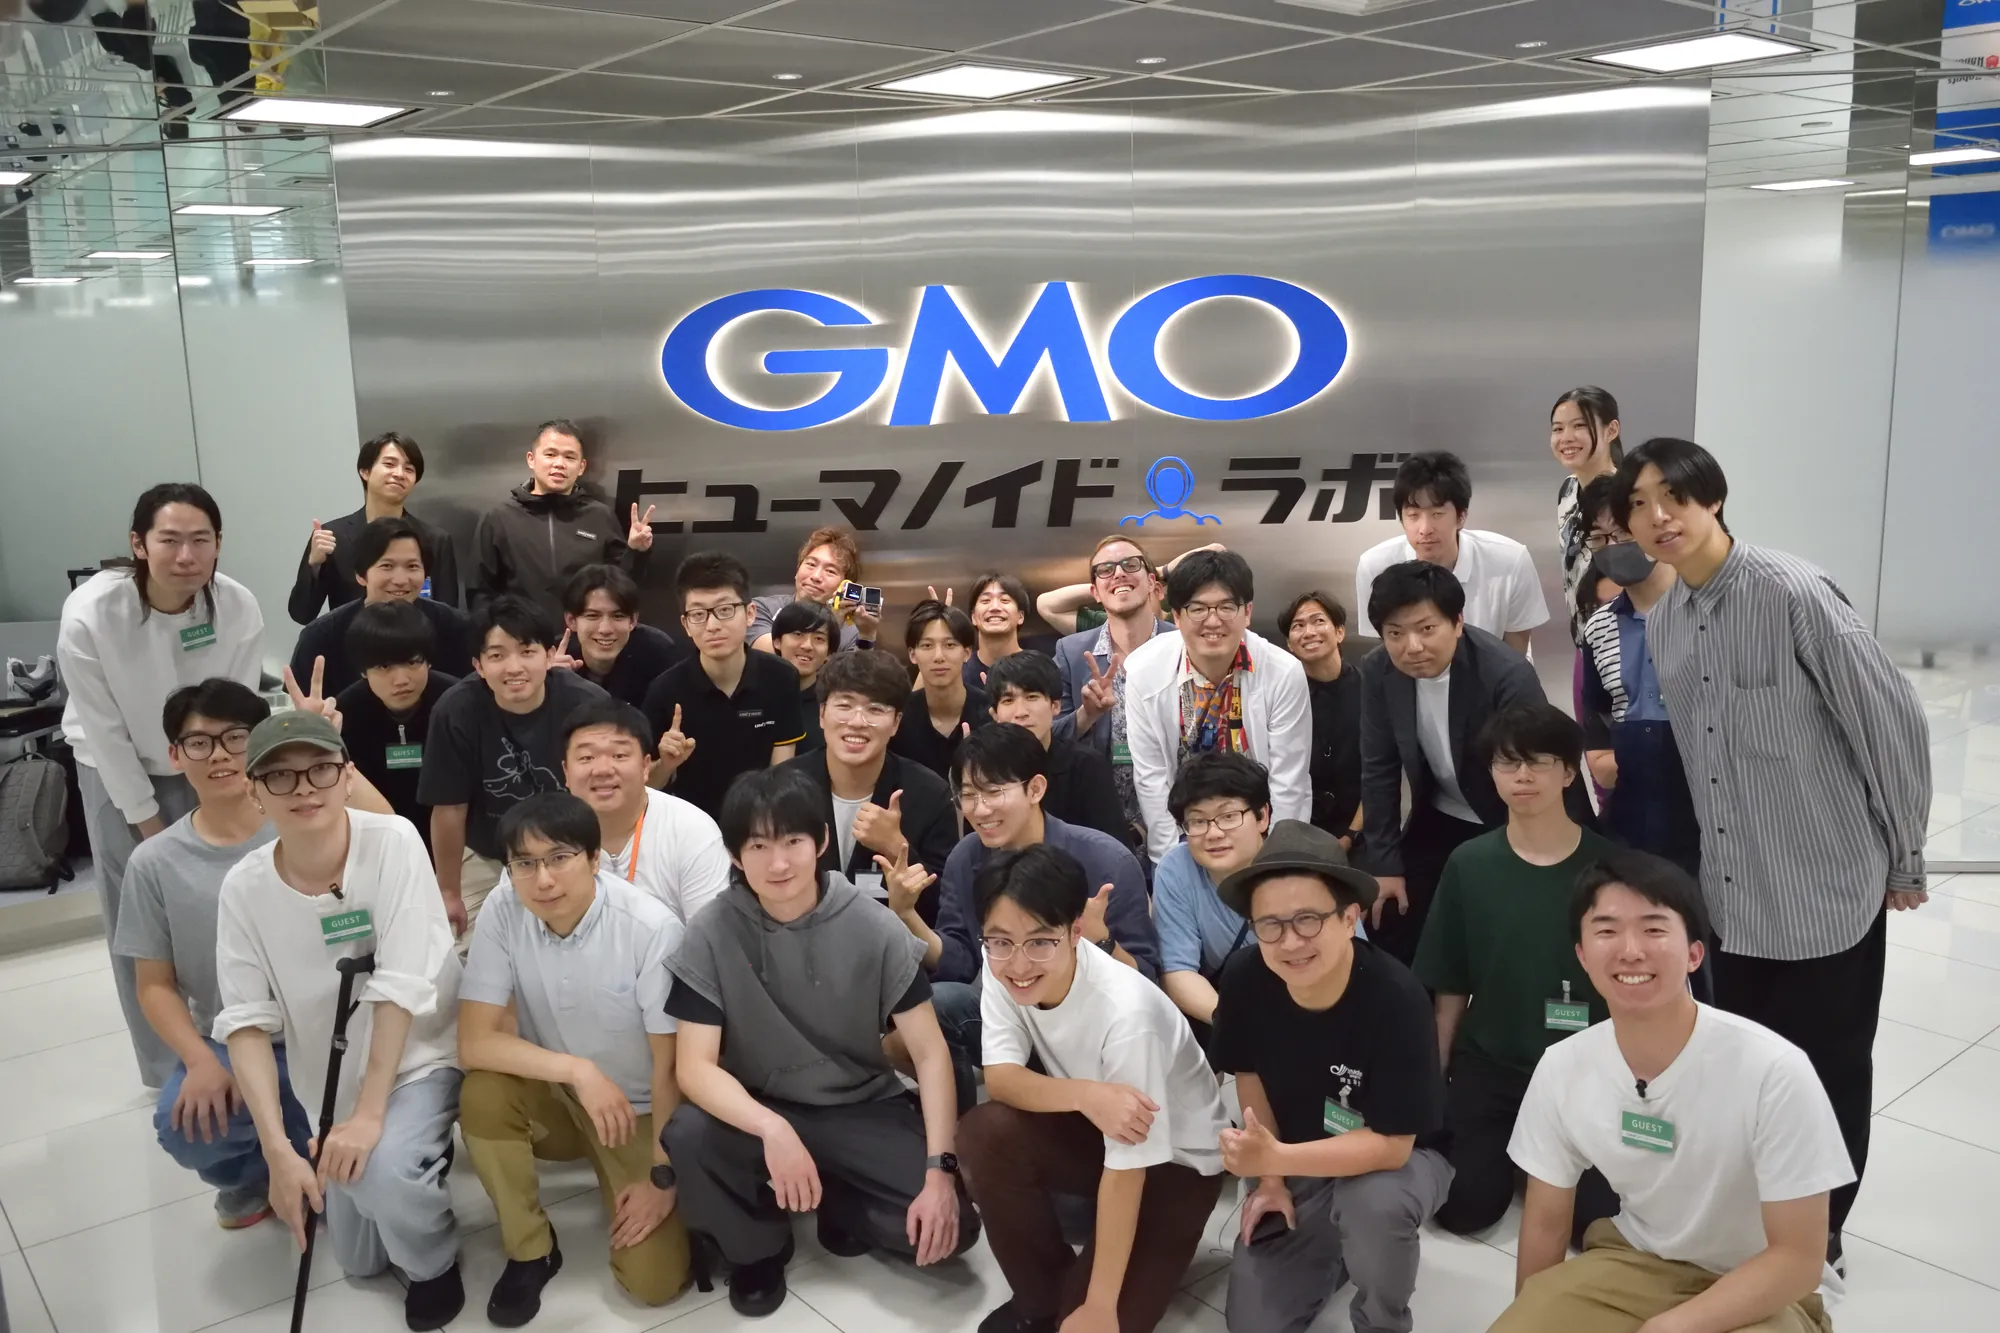
コミュニティ — ヒューマノイドハッカソン
Orboh主催のヒューマノイドハッカソン。国内外の開発者が実機の Unitree G1 上でアプリを開発。参加費は無料。
TEAM
4年間のロケット開発を通して、複雑なハードウェア/ソフトウェアの統合を経験したチームが創業。
CEO
Sota Miyajima
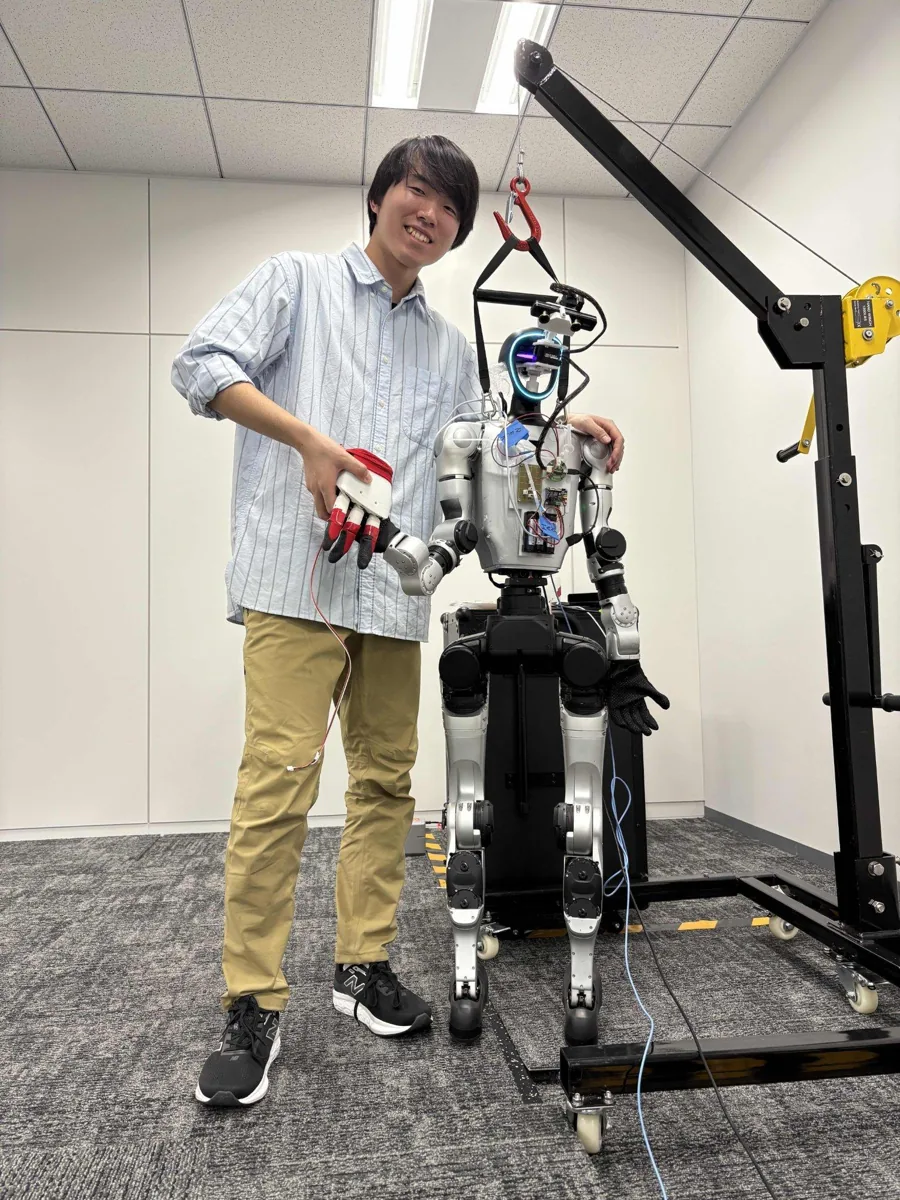
CTO
Kota Ueda
COO
Kento Uchiyama